A mediados de los años ochenta, la creciente cantidad de funciones eléctricas y electrónicas de un auto —encendido, inyección, frenos antibloqueo— empezó a exigir arneses de cableado de varios kilómetros de longitud, uno por cada señal. Robert Bosch GmbH, liderado por el ingeniero Uwe Kiencke, desarrolló una alternativa: una red compartida de dos cables por la que múltiples unidades de control podían enviar y recibir mensajes identificados por prioridad. El protocolo se presentó en 1986 ante la SAE y se llamó CAN-bus. Cinco años después, en 1991, el Mercedes-Benz Clase S (W140) fue de los primeros vehículos de producción en usarlo.
Un cable por cada señal
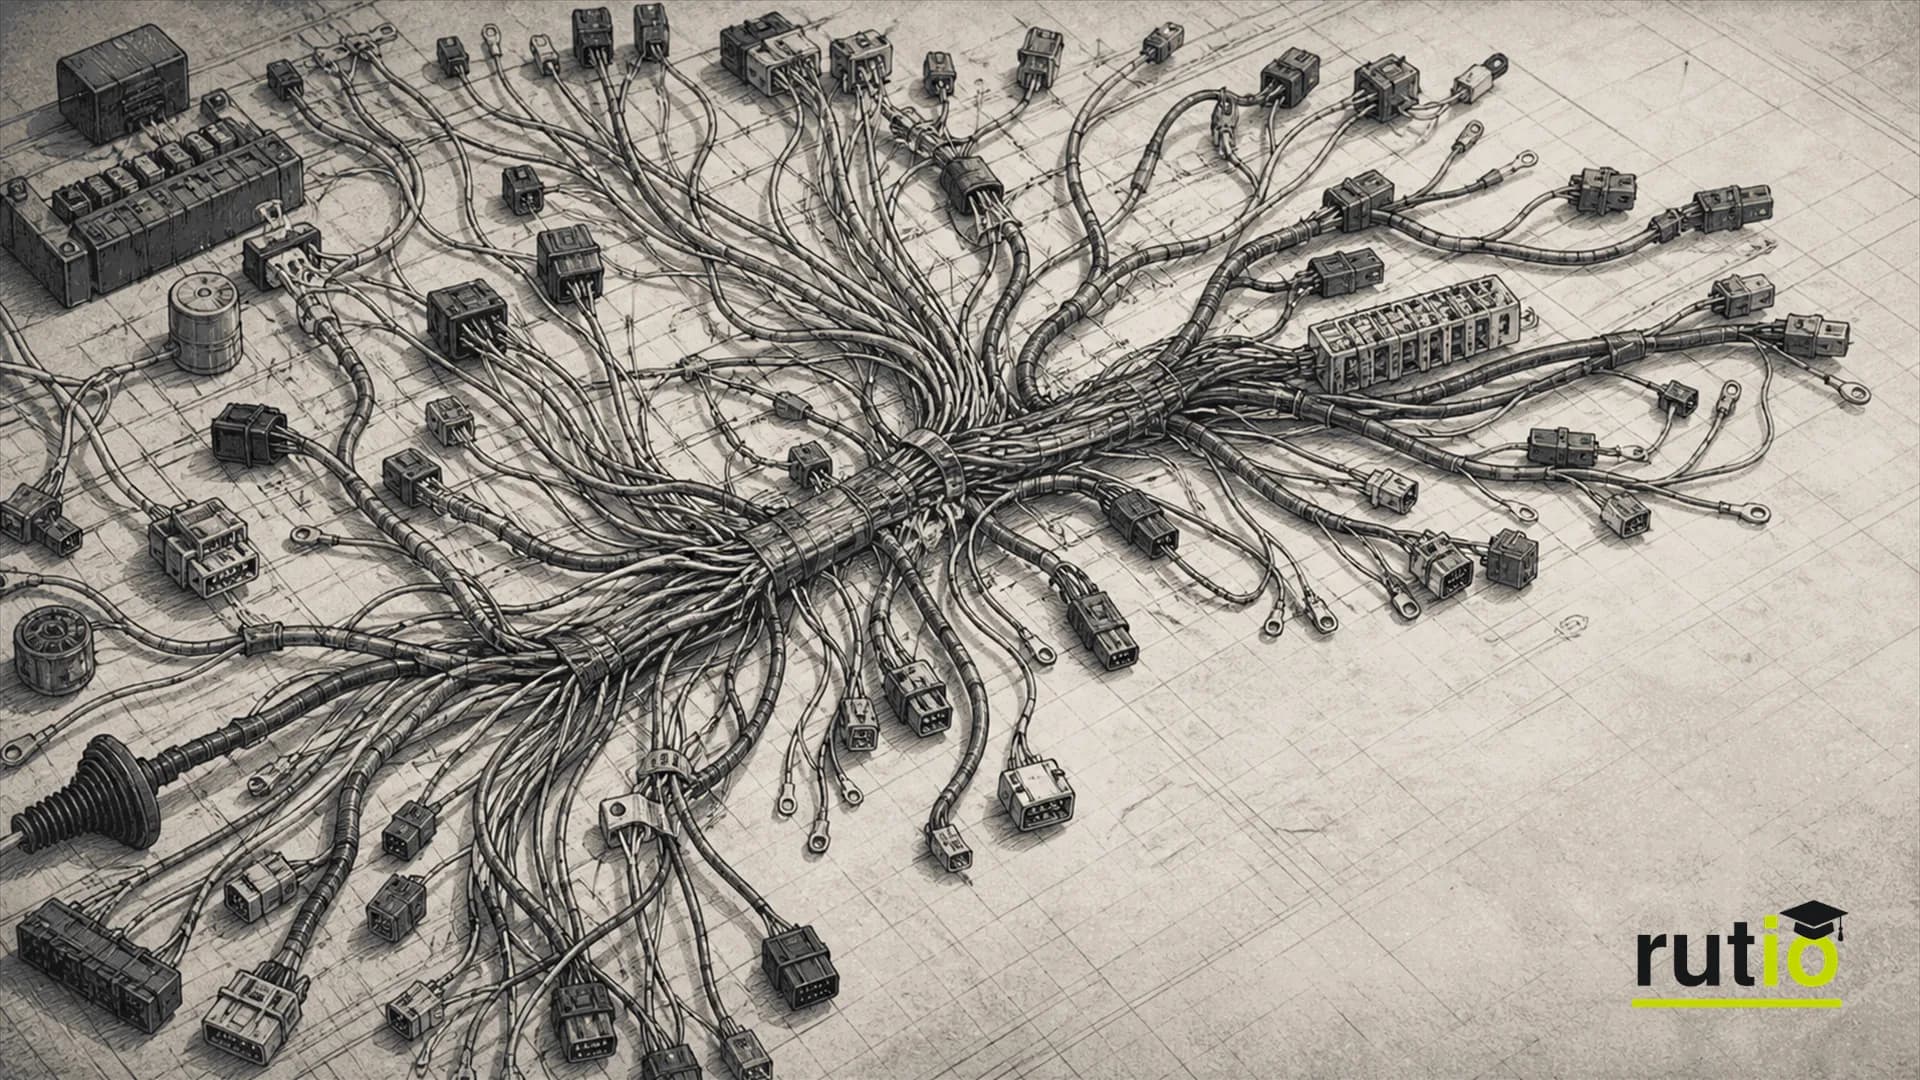
Durante las décadas de 1960 y 1970, cada función eléctrica o electrónica que se agregaba a un auto —encendido electrónico, inyección de combustible, más tarde frenos antibloqueo— llegaba acompañada de su propio cable dedicado, tendido de punta a punta del vehículo hasta la unidad de control correspondiente. Era una solución simple de entender: una señal, un cable.
El problema apareció cuando esa lógica dejó de ser sostenible. La fundación Eduard Rhein, al describir el contexto en el que nació la solución, señala que el uso creciente de electrónica en los autos había llevado a arneses de cableado de varios kilómetros de longitud. Cada cable adicional sumaba peso, costo, espacio de instalación y un punto más donde algo podía fallar por una conexión suelta o un cortocircuito.
Agregar más funciones ya no significaba simplemente agregar más cables. Significaba, en algún momento cercano, quedarse sin espacio físico para tenderlos.
Un ingeniero de Bosch con una pregunta distinta
En 1983, el ingeniero Uwe Kiencke, de Robert Bosch GmbH, empezó a evaluar los protocolos de comunicación en serie que ya existían en el mercado, buscando uno que pudiera resolver el problema del cableado creciente en la industria automotriz. Ninguno cumplía los requisitos: la comunicación entre las unidades de control de un auto necesitaba responder en tiempo real, con prioridades claras entre mensajes urgentes y mensajes de rutina, algo que los protocolos genéricos de la época no ofrecían.
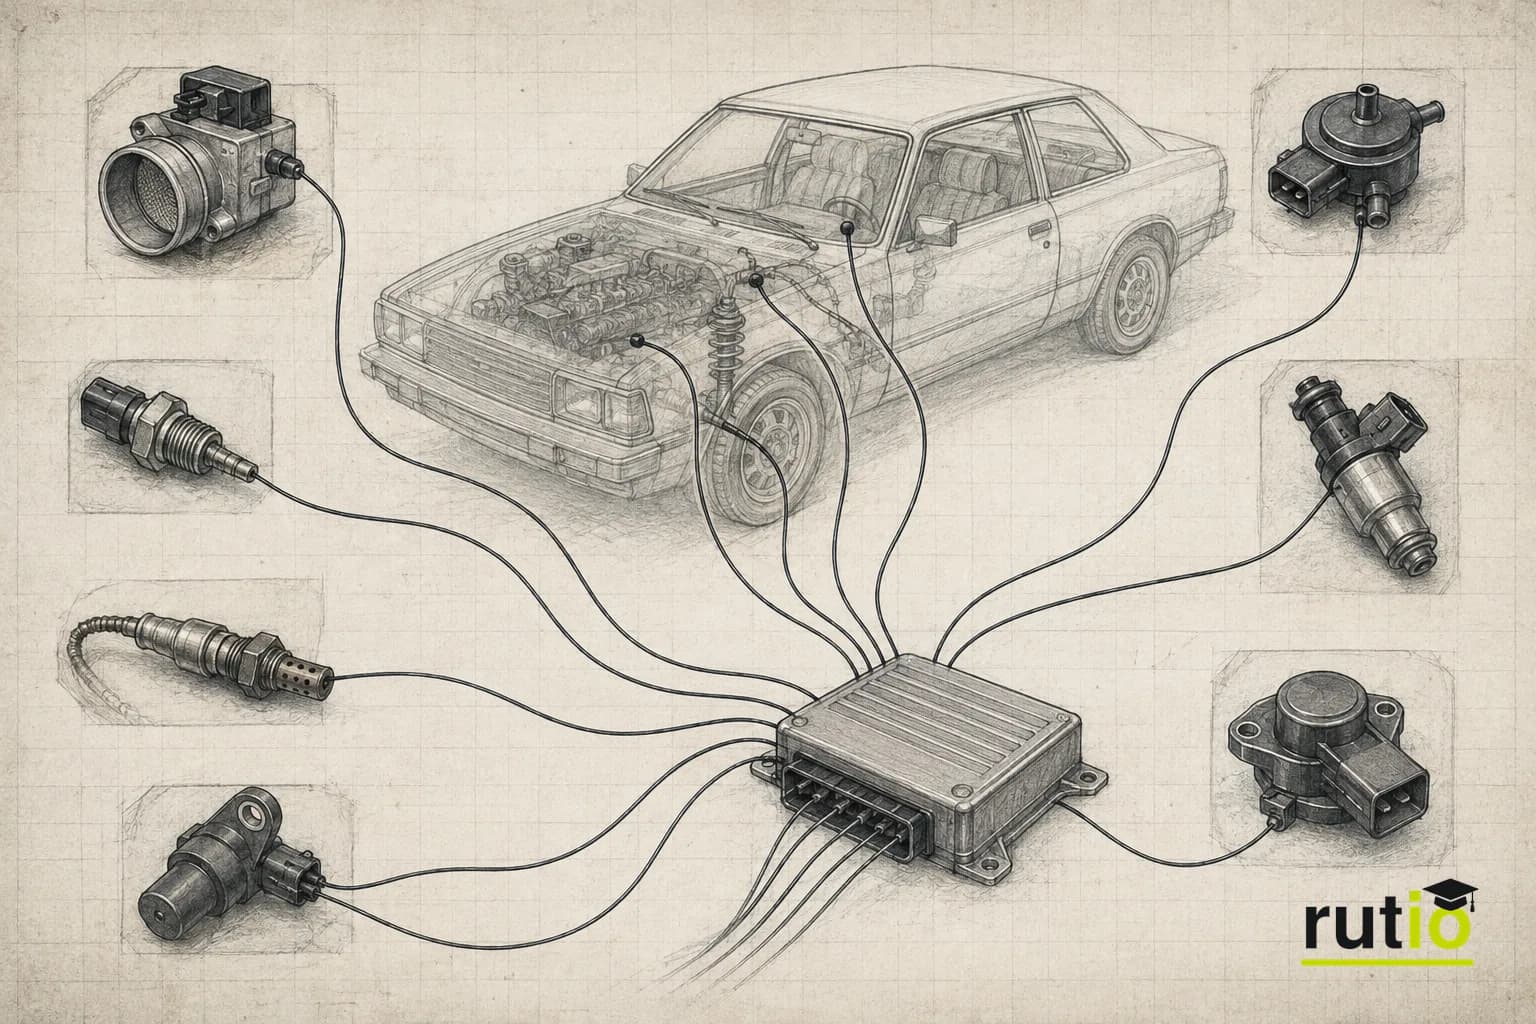
La pregunta que se hizo Kiencke, junto a Siegfried Dais y Martin Litschel, no fue cómo tender más cables de forma más eficiente, sino si hacía falta un cable por señal. La respuesta que desarrollaron fue una red compartida: un par de cables por el que todas las unidades de control de un auto pudieran enviar y recibir mensajes, cada uno identificado por un nivel de prioridad, en lugar de necesitar una línea física dedicada para cada una.
Un paper en Detroit
En febrero de 1986, Kiencke, Dais y Litschel presentaron ese desarrollo ante el SAE International Congress and Exposition, en Detroit, en un paper técnico titulado "Automotive Serial Controller Area Network". Ese fue el nacimiento público del protocolo que la industria terminaría conociendo como CAN, sigla de Controller Area Network.
Bosch había presentado, un año antes, la solicitud de patente base del sistema en Alemania, en febrero de 1985, con Wolfgang Botzenhardt sumado como coinventor junto a Kiencke, Dais y Litschel. La estandarización formal llegó después, con la publicación de la norma ISO 11898 en 1993. Dais y Kiencke recibieron, en 2008, el premio Eduard Rhein Technology Award por el desarrollo, la estandarización internacional y la difusión del CAN-bus, que para ese momento ya superaba los dos mil millones de nodos vendidos en todo el mundo.
Lo que esto no significa
Conviene ser preciso sobre lo que este desarrollo prueba y lo que no.
Primero, el CAN-bus de 1986 no fue diseñado, en primer lugar, para ahorrar cable. Según explica CAN in Automation (CiA), la organización internacional que reúne a la industria en torno al protocolo, la reducción del cableado fue más bien un subproducto: el objetivo primario de Bosch era habilitar un tipo de comunicación en tiempo real entre unidades de control que el cableado punto a punto ya no podía sostener de forma práctica, más allá de cuánto cable hiciera falta.
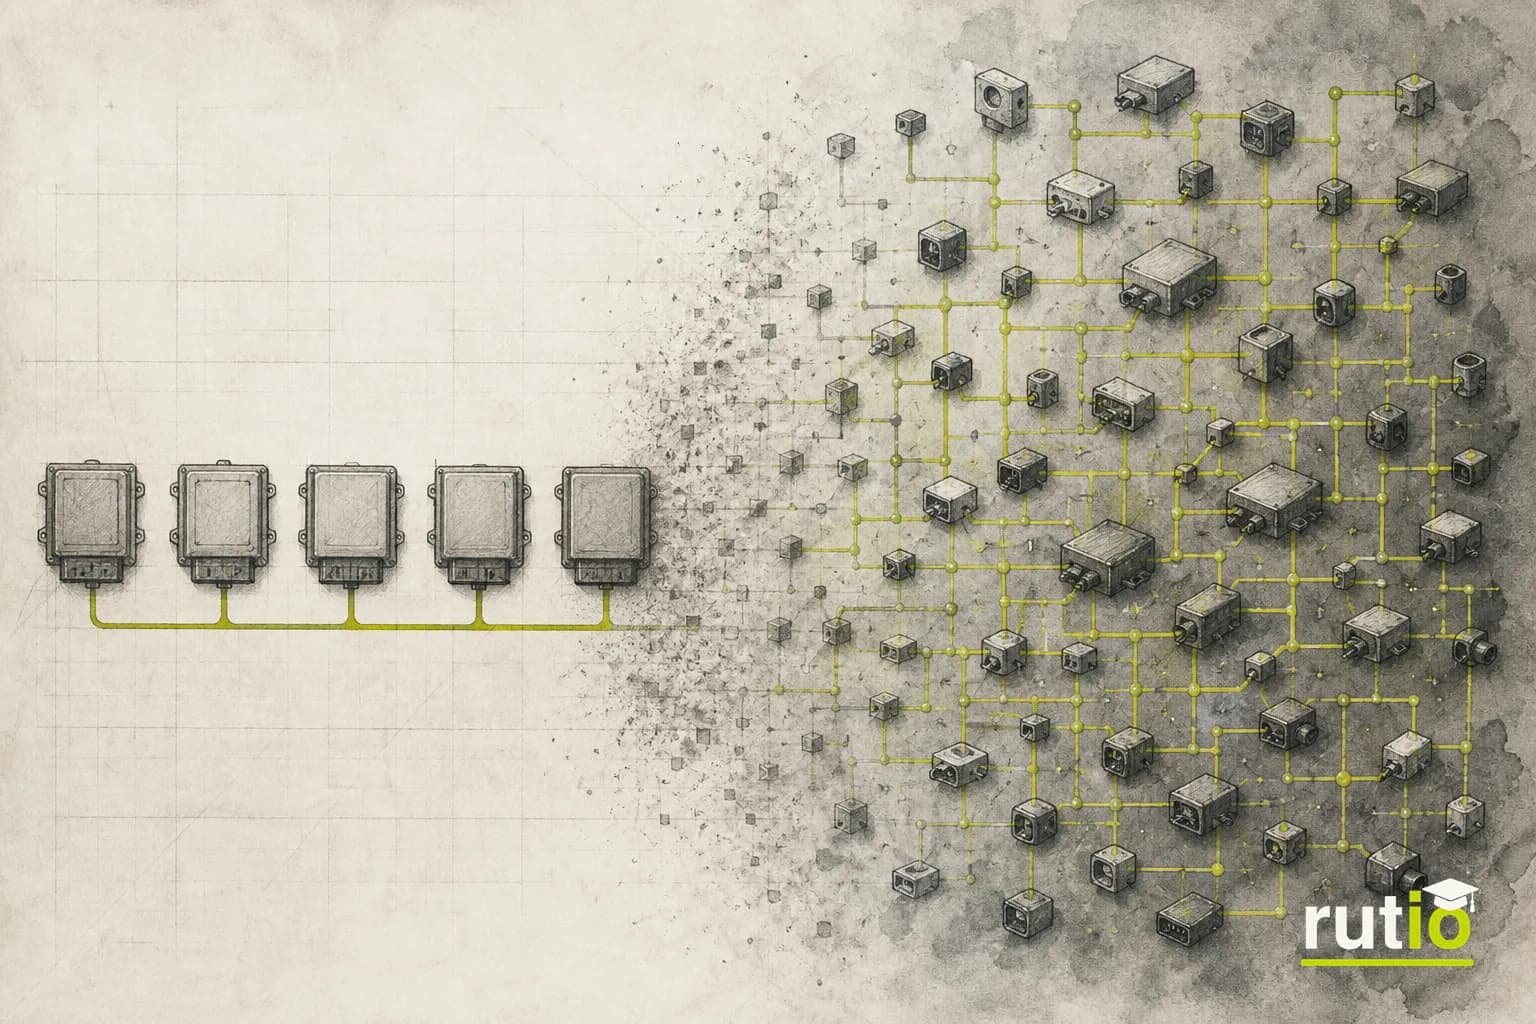
Segundo, el CAN-bus de esa época no se parecía en nada a una red de datos general. Era un protocolo de mensajes muy cortos —hasta ocho bytes por trama—, sin direccionamiento del tipo que hoy asociamos a una red doméstica o a internet. El primer despliegue real en un auto de producción, el Mercedes-Benz W140 de 1991, conectaba solo cinco unidades de control intercambiando menos de cien mensajes distintos entre sí: un sistema extremadamente acotado si se lo compara con los miles de mensajes que circulan hoy en un vehículo con más de cien unidades de control.
Tercero, el CAN-bus no reemplazó todo el cableado de un auto: transporta señales de datos y de control, no la alimentación eléctrica de motores, luces o actuadores. El cableado de potencia, punto a punto, sigue existiendo y conviviendo con la red de datos. Lo que el multiplexado redujo fue el cableado de señalización, no el de energía.
De cinco unidades de control a una red completa
Lo que en 1991 empezó como cinco unidades de control intercambiando menos de cien mensajes en el Mercedes-Benz W140 se convirtió, en las tres décadas siguientes, en el sistema nervioso estándar de prácticamente cualquier vehículo moderno. Un auto actual puede tener más de cien unidades de control especializadas —motor, frenos, airbags, tablero, climatización, asistencias de manejo— todas compartiendo la misma red de dos cables que Bosch presentó en Detroit en 1986.
Esa misma red es la que hace posible, hoy, que un dispositivo externo conectado al puerto OBD2 de un vehículo pueda leer señales que antes exigían un cable dedicado por cada una. La red que resolvió un problema de cableado terminó siendo, además, la puerta de entrada para leer el vehículo desde afuera.
De un arnés de cables a tu vehículo o flota
El CAN-bus que hoy corre por debajo del tablero de cualquier auto o utilitario de una flota es, en esencia, la misma red que Bosch presentó en 1986: mensajes cortos, identificados por prioridad, compartiendo un par de cables entre decenas de unidades de control. La diferencia, treinta y tantos años después, es que esa red se volvió lo suficientemente estándar y abierta como para que un dispositivo externo, conectado al puerto OBD2, pueda leerla sin necesitar acceso propietario de cada fabricante.
Esa apertura es la que permite, en una flota, obtener datos de vehículos de marcas distintas con un mismo dispositivo, sin depender de un cable dedicado ni de un sistema propietario para cada señal. Lo que en 1983 era un problema de cableado que ningún cable adicional podía resolver, hoy es la razón técnica por la que es posible monitorear un vehículo entero desde un único punto de conexión.
Fuentes primarias consultadas
Google Patents: DE3506118A1, patente base del CAN-bus presentada por Bosch en 1985
ISO: registro oficial de la norma ISO 11898:1993
CAN Newsletter: "25th anniversary: Mercedes W140, first car with CAN"
¿Bosch inventó el CAN-bus para ahorrar cable?
No exactamente. Según CAN in Automation, la reducción de cableado fue un subproducto. El objetivo original de Bosch era resolver la necesidad de comunicación en tiempo real entre unidades de control, algo que ningún protocolo existente en el mercado ofrecía a mediados de los años ochenta.
¿Cuál fue el primer auto de producción con CAN-bus?
El Mercedes-Benz Clase S (W140) de 1991, con cinco unidades de control intercambiando menos de cien mensajes distintos. El BMW Serie 8 (E31) incorporó el protocolo en un período similar, pero las fuentes técnicas disponibles ubican al W140 como el primero.
¿El CAN-bus reemplazó todo el cableado del auto?
No. Reemplazó el cableado de señalización y control, permitiendo que múltiples módulos compartan una misma red. El cableado de potencia, que alimenta motores, luces y actuadores, sigue siendo punto a punto y convive con la red de datos.
¿Qué relación tiene el CAN-bus con el puerto OBD2?
El puerto OBD2 es el acceso físico estandarizado por el que un dispositivo externo puede leer los mensajes que circulan por el CAN-bus del vehículo. Sin una red compartida como el CAN-bus, cada fabricante hubiera necesitado su propio esquema de cableado y acceso.