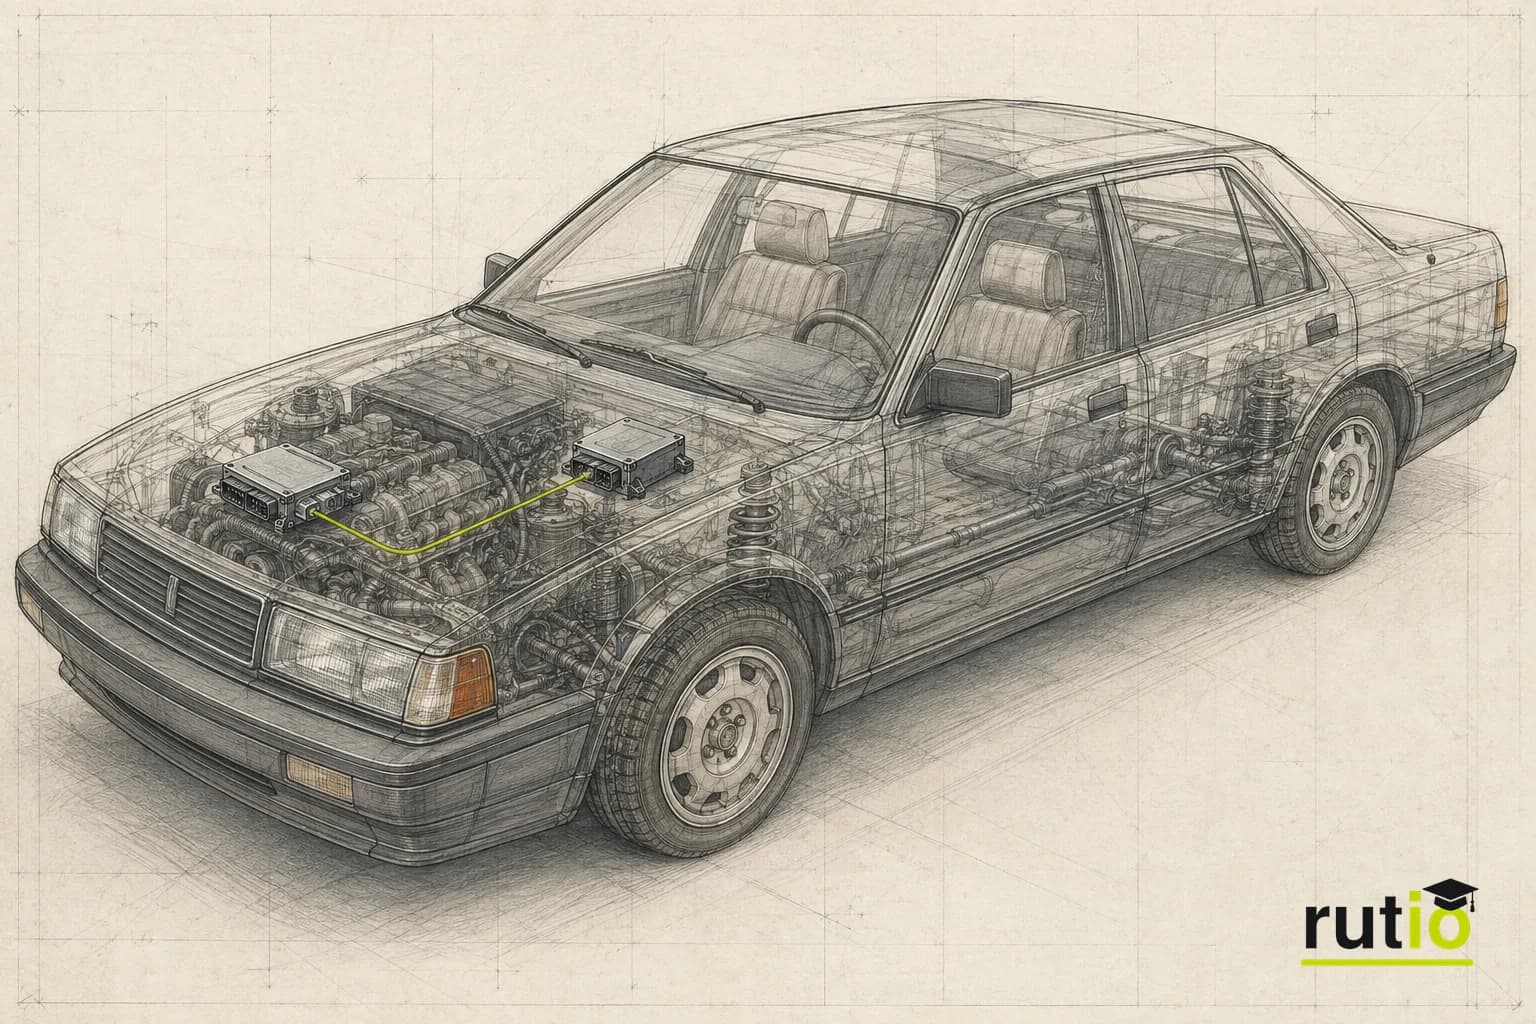
Hasta mediados de los años ochenta, cada unidad de control de un auto trabajaba de forma aislada: el sistema antibloqueo de frenos (ABS) sabía si una rueda estaba a punto de trabarse, pero no podía hacer nada respecto del motor; la unidad de control del motor no tenía forma de saber si una rueda estaba patinando. Daimler-Benz y Bosch presentaron en 1985 el ASR (Antriebs-Schlupf-Regelung, o control de tracción), el primer sistema de producción donde esas dos unidades de control intercambiaron un dato en tiempo real —la velocidad de cada rueda— para decidir juntas cómo frenar el patinaje: interviniendo sobre el freno de una rueda individual y, al mismo tiempo, sobre el par del motor.
Dos computadoras que no se hablaban
A mediados de los años ochenta, un auto de gama alta ya podía tener más de una unidad de control electrónica trabajando al mismo tiempo. El sistema antibloqueo de frenos (ABS), que Bosch había llevado a producción en 1978, usaba sensores de velocidad en cada rueda para detectar cuándo una estaba a punto de trabarse durante una frenada, y liberaba la presión de freno de esa rueda específica para evitarlo.
La unidad de control del motor, por su parte, regulaba el encendido y la inyección de combustible sin ninguna información sobre lo que hacían las ruedas. Eran dos sistemas capaces, cada uno, de resolver su propio problema —frenar sin bloquear, o mantener el motor funcionando dentro de sus parámetros— pero completamente aislados entre sí. Ninguno de los dos podía ver, ni mucho menos corregir, un problema que necesitara de la información del otro.
El patinaje de las ruedas motrices al acelerar era exactamente ese tipo de problema: el ABS tenía el dato —la velocidad de cada rueda— pero no controlaba el motor; el motor tenía el control del par, pero no tenía el dato.
Una extensión del ABS, no un sistema nuevo desde cero
Daimler-Benz y Bosch presentaron la solución en la feria IAA de Fráncfort en 1985, y la demostraron en pruebas de manejo sobre hielo en Rovaniemi, Finlandia, en febrero de 1986. La llamaron ASR, sigla en alemán de Antriebs-Schlupf-Regelung, o regulación del patinaje de tracción —lo que hoy se conoce, en términos generales, como control de tracción.
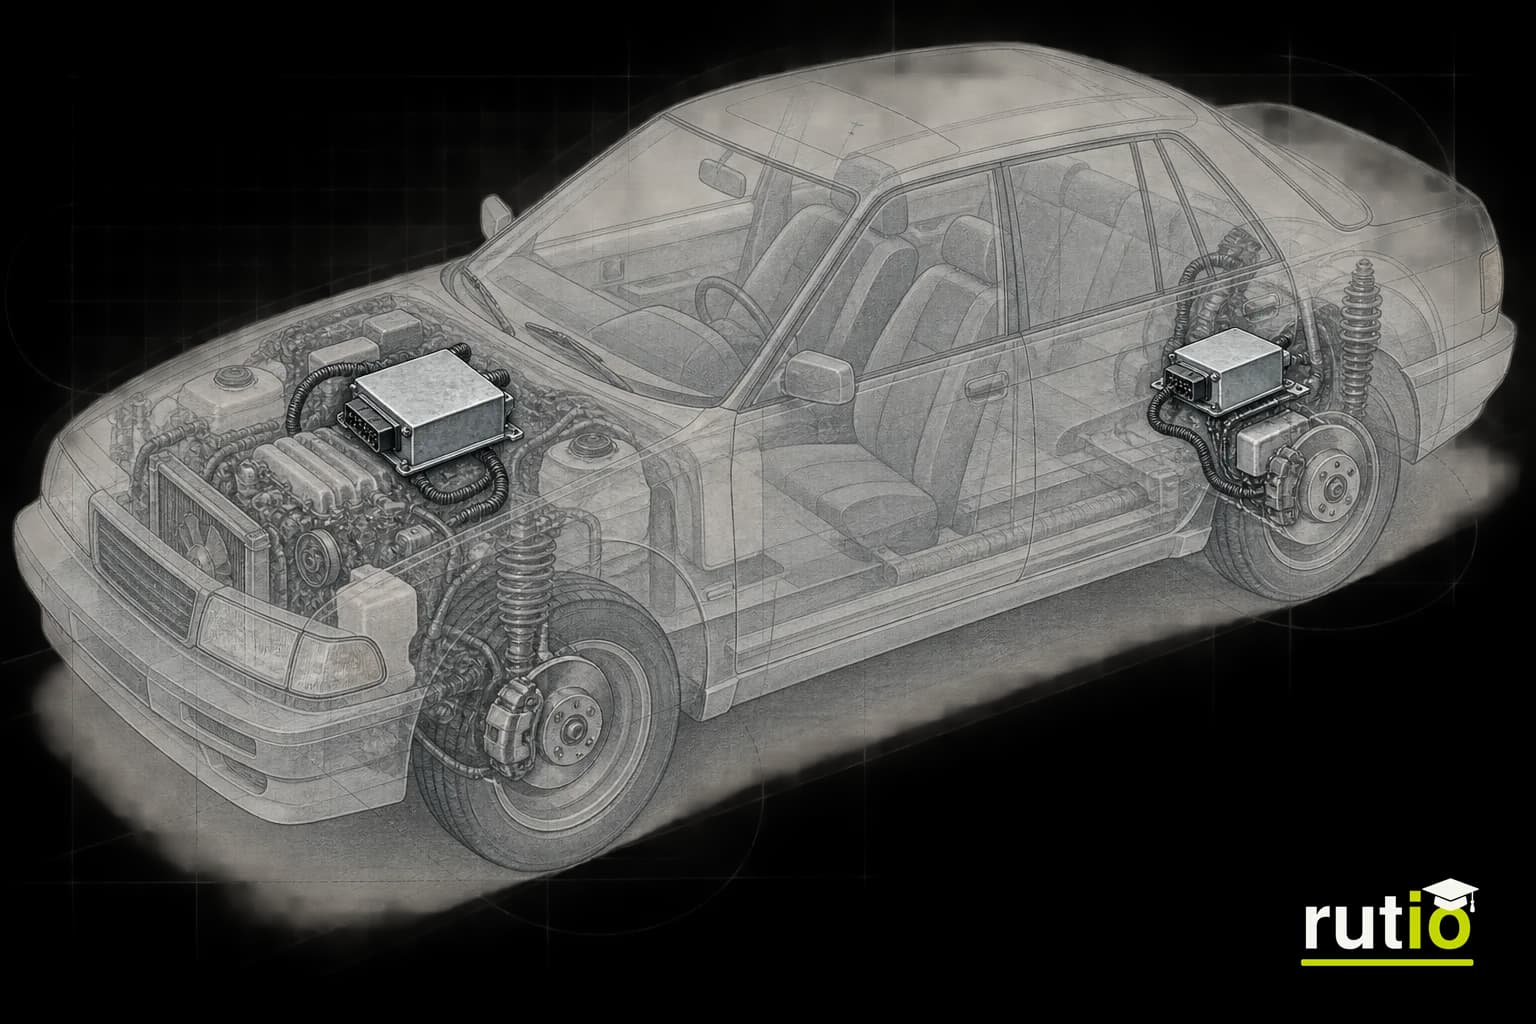
El paper técnico que documenta el desarrollo, presentado por J. Gerstenmeier ante la SAE en octubre de 1986, describe al ASR de forma explícita como "una extensión del sistema antibloqueo de frenos (ABS)". No era una tercera unidad de control construida desde cero: reutilizaba los sensores de velocidad de rueda que el ABS ya tenía instalados, y les sumaba un canal de comunicación hacia la unidad de control del motor.
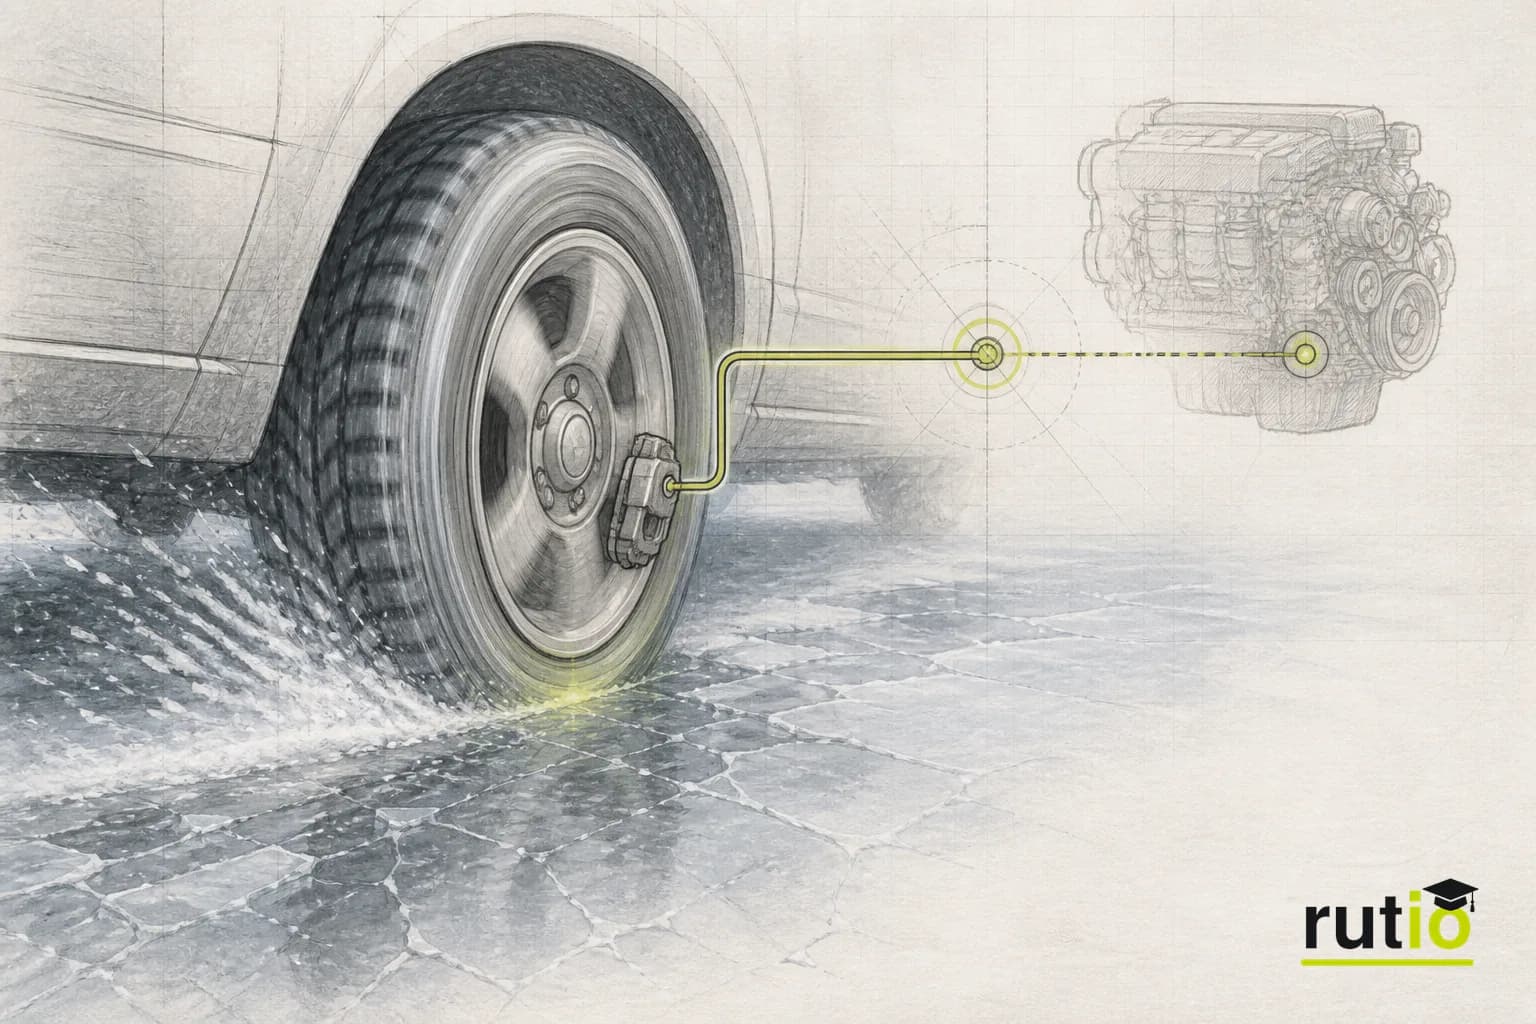
Cuando el sistema detectaba que una rueda motriz patinaba al acelerar, actuaba de dos formas al mismo tiempo: aplicaba freno sobre esa rueda específica para desacelerarla de forma controlada, y reducía el par del motor —interviniendo sobre la mariposa de aceleración o el punto de encendido— para bajar la potencia que estaba provocando el patinaje. Ninguna de las dos acciones, por separado, la podía tomar un solo sistema aislado.
Llega a producción
El ASR llegó a producción hacia fines de 1987 en el Mercedes-Benz W126 (Clase S), con una unidad hidráulica separada de la del ABS —dos sistemas físicamente distintos, pero ya conectados por el intercambio de ese dato de velocidad de rueda—. BMW presentó, en paralelo, su propio sistema equivalente, el ASC (Automatic Stability Control), en el Serie 7 (E32) de 1987, con una lógica similar de reducción de mariposa y retraso de encendido para limitar el patinaje.
Ninguno de los dos sistemas dependía todavía del CAN-bus como protocolo de comunicación: ese estándar, que Bosch había presentado ante la SAE apenas un año antes, en 1986, recién llegaría a un vehículo de producción masiva en 1991. El ASR de 1987 resolvió la comunicación entre el freno y el motor con los medios disponibles en ese momento, sin esperar a que existiera la red compartida que terminaría siendo el estándar de la industria.
Lo que esto no significa
Conviene ser preciso sobre lo que este desarrollo prueba y lo que no.
Primero, el ASR de 1985-1987 no es lo mismo que el control de estabilidad electrónico (ESP/ESC) que Mercedes-Benz y Bosch presentarían casi una década después, en 1995. El ASR corrige exclusivamente el patinaje longitudinal al acelerar, con los sensores de velocidad de rueda que ya traía el ABS. El ESP, que llegaría después, suma un sensor de guiñada y controla el freno de cada rueda de forma individual para corregir también derrapes laterales, un problema distinto y más complejo. Son dos etapas separadas y bien documentadas en la literatura técnica de Bosch, no la misma tecnología con otro nombre.
Segundo, esta comunicación entre unidades de control fue enteramente interna y cableada, sin ningún vínculo con el exterior del vehículo. No tiene relación con la conectividad a internet ni con sistemas de infoentretenimiento conectados, que llegarían muchas décadas después. Se trata de dos computadoras dentro del mismo auto compartiendo un dato de sensor para coordinar una respuesta física, nada más y nada menos.
Tercero, el ASR no reemplazó el criterio del conductor ni actuaba de forma preventiva antes de que el patinaje ya estuviera ocurriendo. Era un sistema reactivo: detectaba el patinaje una vez que empezaba, y corregía en tiempo real. No anticipaba la pérdida de tracción antes de que sucediera.
De dos computadoras aisladas a una red que nunca deja de conversar
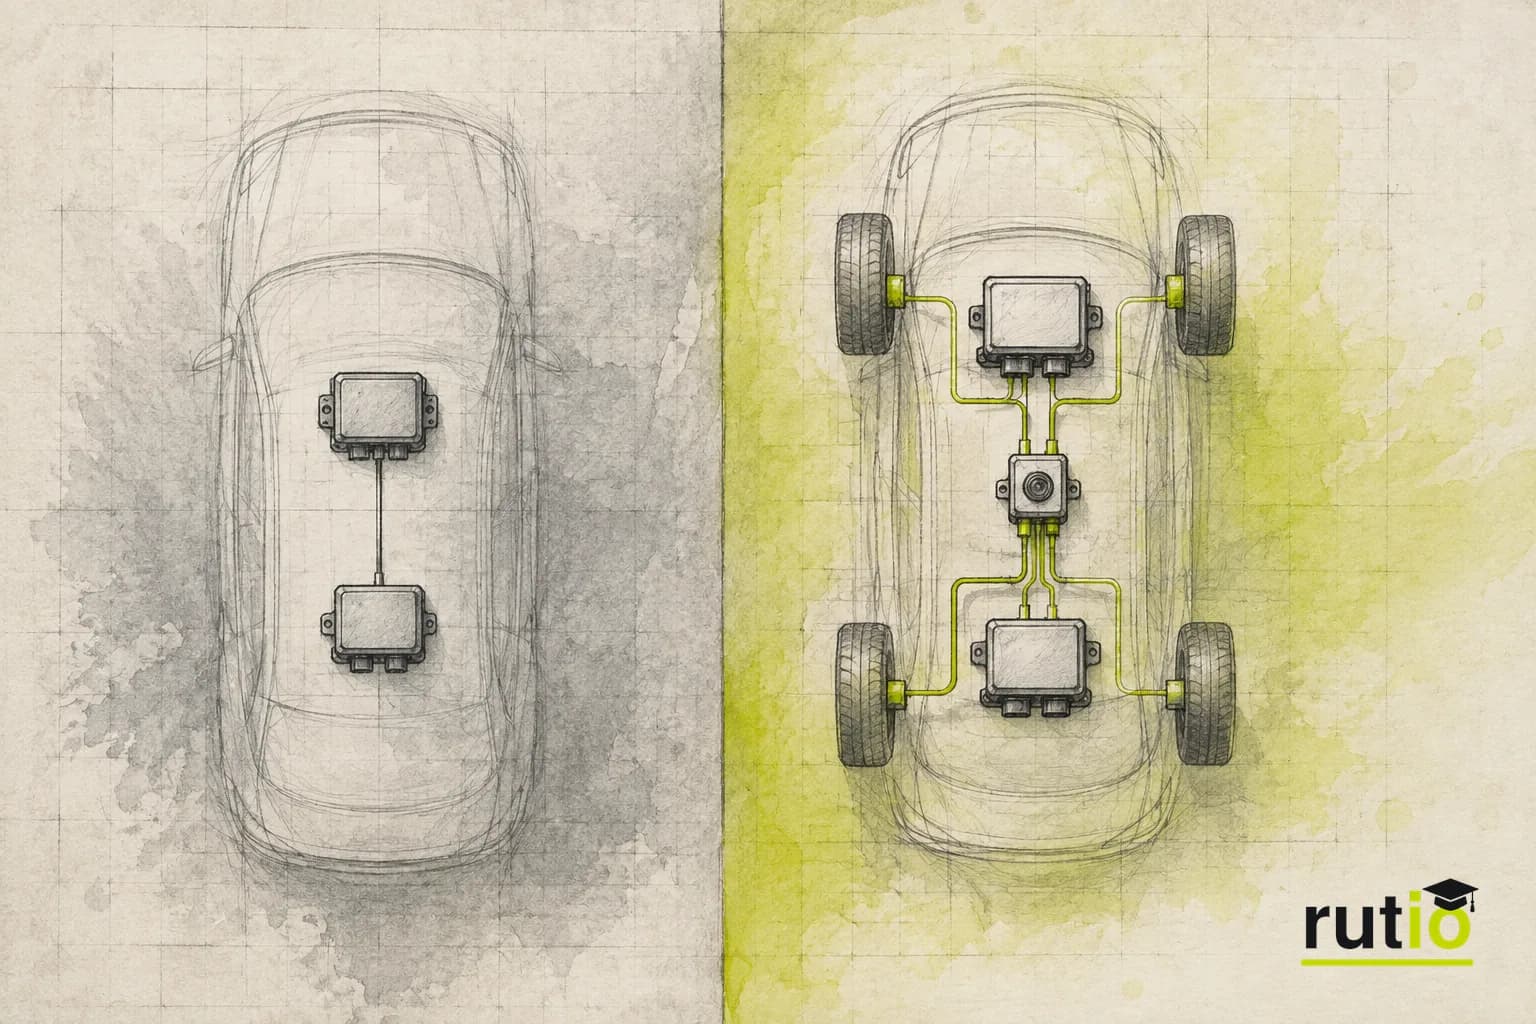
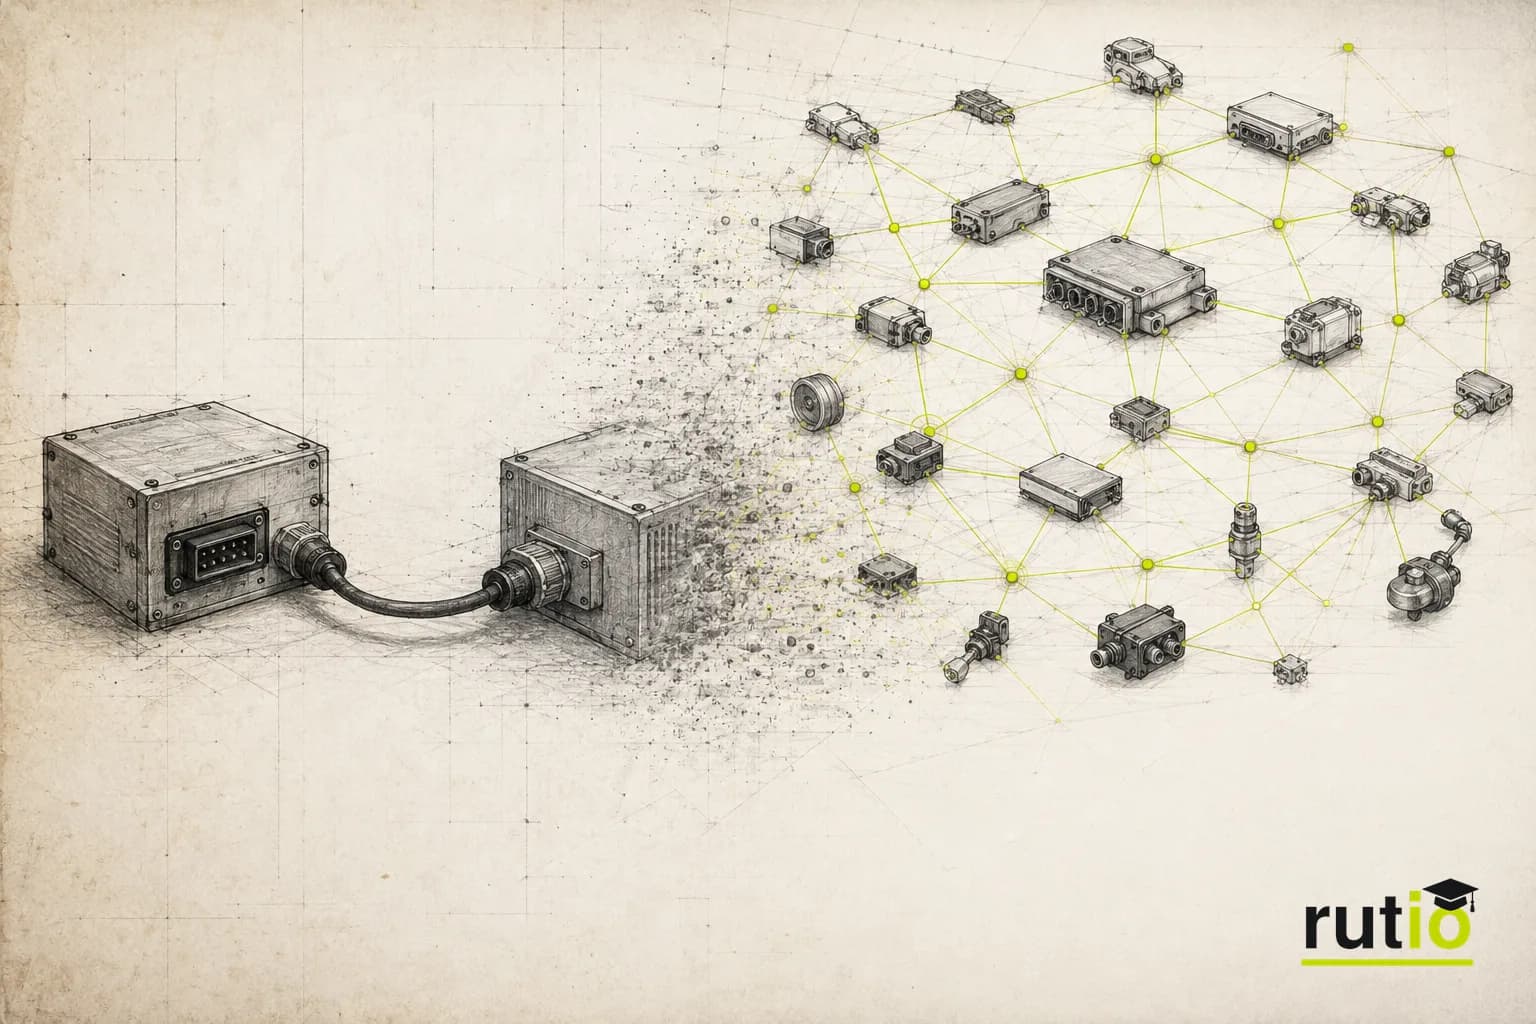
Lo que el ASR resolvió en 1985-1987 con una conexión dedicada entre dos unidades de control, hoy lo resuelve una red compartida —heredera directa del CAN-bus que Bosch presentó casi en simultáneo— por la que decenas de unidades de control de un vehículo moderno intercambian datos de forma constante. Motor, frenos, dirección, airbags, transmisión y asistencias de manejo comparten información en tiempo real para tomar decisiones que ninguno de esos sistemas, por separado, podría tomar.
La idea de fondo no cambió desde 1985: un problema que una sola unidad de control no puede resolver con sus propios datos, se resuelve compartiendo esos datos con otra unidad que sí puede actuar sobre él. Lo que cambió es la escala: de dos sistemas conversando entre sí a una red completa que nunca deja de hacerlo.
De dos sistemas aislados a tu vehículo o flota
En cualquier auto o utilitario de una flota actual, decenas de unidades de control están, en todo momento, compartiendo datos entre sí para tomar decisiones conjuntas —de la misma forma, en esencia, en que el freno y el motor empezaron a hacerlo en 1985—. Esa misma red interna es la que un dispositivo conectado al puerto OBD2 puede leer desde afuera, sin necesitar acceso directo a cada unidad de control por separado.
Para una flota, eso significa poder observar, con un único dispositivo, señales que provienen de sistemas que en el auto conversan entre sí todo el tiempo: velocidad de rueda, temperatura de motor, códigos de falla, patrones de manejo. Lo que en 1985 dos computadoras resolvieron hablando entre sí por primera vez, hoy es la base de que un vehículo entero pueda ser monitoreado desde un solo punto de conexión.
Fuentes primarias consultadas
Google Patents: US4971400, "Method and apparatus for traction control (ASR)", Robert Bosch GmbH
¿El ASR de 1985 es lo mismo que el control de estabilidad (ESP) actual?
No. El ASR corrige solo el patinaje al acelerar, reutilizando los sensores de velocidad de rueda del ABS. El ESP, presentado casi una década después, en 1995, suma un sensor de guiñada y corrige también derrapes laterales, un problema más complejo y distinto.
¿Qué dos unidades de control se comunicaron por primera vez con el ASR?
La unidad de control del sistema antibloqueo de frenos (ABS) y la unidad de control del motor. La primera aportaba el dato de velocidad de cada rueda; la segunda podía actuar sobre el par del motor. Juntas, coordinaban una respuesta que ninguna podía dar por separado.
¿El ASR usaba el CAN-bus para comunicarse?
No. El CAN-bus, presentado por Bosch ante la SAE en 1986, recién llegó a un vehículo de producción masiva en 1991. El ASR de 1987 resolvió la comunicación entre freno y motor con los medios disponibles en ese momento, antes de que existiera esa red compartida.
¿Qué auto fue el primero en llevar el ASR a producción?
El Mercedes-Benz W126 (Clase S), hacia fines de 1987, con una unidad hidráulica separada de la del ABS. BMW presentó un sistema equivalente propio, el ASC, en el Serie 7 (E32) del mismo año.