El proyecto europeo TARGET-X realizó pruebas de campo reales en un centro de pruebas de 370 hectáreas en España, comparando el desempeño de 5G combinado con computación en el borde de la red (MEC, por sus siglas en inglés) frente a 4G y a arquitecturas basadas en la nube. Los resultados muestran reducciones de latencia de hasta 90% en mensajes de comunicación vehicular al usar 5G frente a 4G, y que la combinación de 5G con MEC logró mantener de forma consistente la latencia dentro de un rango de 40 a 50 milisegundos —el umbral considerado necesario para sistemas de frenado autónomo de emergencia—, mientras que las arquitecturas basadas en la nube mostraron fluctuaciones poco predecibles. La diferencia no es solo "más veloz" en abstracto: es la diferencia entre una latencia predecible y una que no lo es, algo crítico para cualquier sistema que dependa de avisar en tiempo real.
Más allá de "el 5G es más rápido"
Es común escuchar que el 5G es "más rápido" que el 4G, pero ese tipo de afirmación rara vez viene acompañada de un número concreto y verificado en condiciones reales. El proyecto TARGET-X puso a prueba justamente eso: comparó el desempeño de distintas arquitecturas de red en un centro de pruebas real en España, usando casos de uso concretos de comunicación vehicular.
El resultado más contundente fue una reducción de hasta 90% en la latencia de los mensajes de comunicación vehicular al usar 5G en comparación con 4G —una diferencia de magnitud, no un ajuste marginal.
Por qué la computación en el borde de la red hace la diferencia
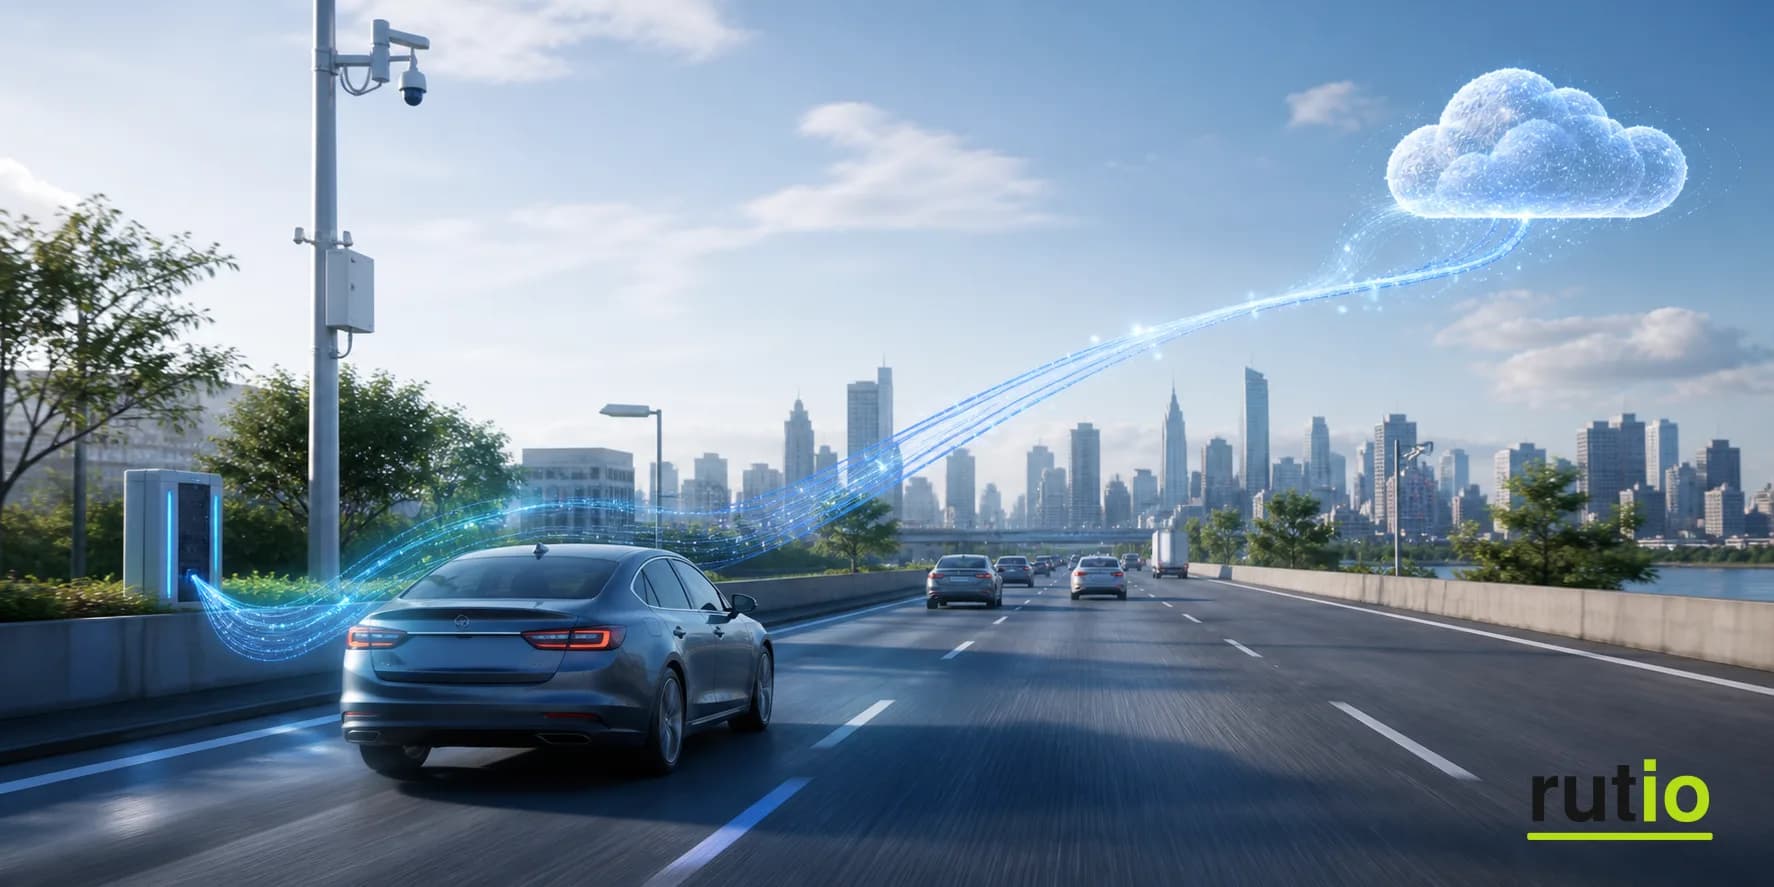
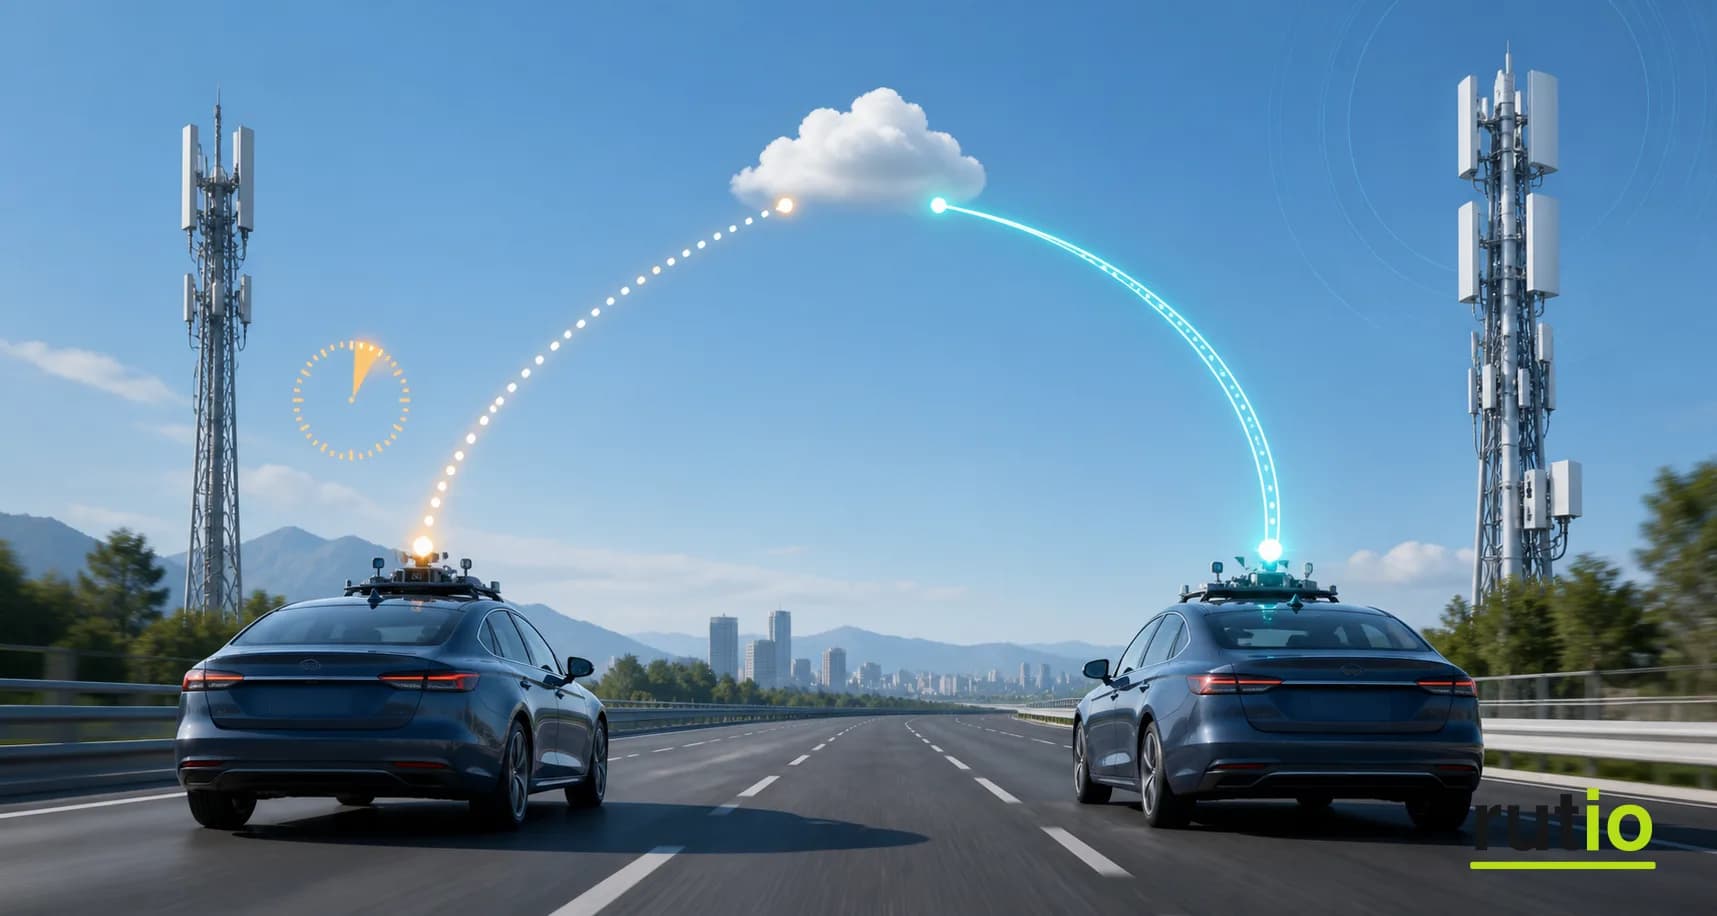
El otro hallazgo clave del estudio es que la velocidad de la red por sí sola no basta: importa también dónde se procesa el dato. Al usar computación en el borde de la red (MEC) —procesar el dato cerca de donde se genera, en lugar de mandarlo hasta un servidor centralizado lejano— el sistema logró mantener de forma consistente la latencia dentro de un rango de 40 a 50 milisegundos.
Ese rango de 40 a 50 milisegundos no es arbitrario: es el umbral que el estudio señala como necesario para dar un margen de reacción confiable a sistemas de frenado autónomo de emergencia. En contraste, las arquitecturas que procesaban el dato en la nube (sin este componente de borde) mostraron fluctuaciones poco predecibles en la latencia, lo cual es un problema mayor que simplemente "ser más lento" en promedio: significa que a veces la alerta llega a tiempo y a veces no, sin previo aviso.
Qué significa esto para una alerta de flota en la vida real
Para un sistema de geocercas o de alertas de manejo brusco, la latencia no es un detalle técnico abstracto: es la diferencia entre que una alerta de cruce de geocerca llegue mientras el vehículo todavía está en la zona de interés, o llegue varios segundos después cuando la situación ya cambió. Estos datos de campo muestran que el salto de infraestructura de red (de 4G a 5G, y de arquitecturas centralizadas a procesamiento en el borde) puede convertir una alerta "casi en tiempo real" en una genuinamente en tiempo real.
La lección práctica para evaluar cualquier sistema de telemetría que promete alertas "instantáneas" es preguntar, en concreto, cuál es la latencia típica y cuán consistente es esa latencia —no solo si en promedio es rápida—, porque una latencia que fluctúa de forma impredecible puede ser, en la práctica, más problemática que una latencia algo mayor pero estable.
¿Qué es la computación en el borde de la red (MEC)?
Es un enfoque de infraestructura donde el procesamiento del dato ocurre en servidores físicamente cercanos al lugar donde se genera la información, en lugar de enviar todo hasta un centro de datos centralizado y lejano. Esa cercanía física reduce el tiempo de ida y vuelta del dato.
¿Un GPS OBD2 de flota necesita 5G para funcionar bien?
No necesariamente: la mayoría de las alertas de flota funcionan perfectamente bien con redes celulares estándar. Lo que muestra este estudio es el límite superior de lo que la infraestructura de red permite hoy para casos de uso que requieren latencias extremadamente bajas y consistentes, como sistemas de asistencia a la conducción en tiempo real.
¿Estas pruebas se hicieron con vehículos livianos?
El proyecto TARGET-X realizó las pruebas en un centro de pruebas automotriz en España con casos de uso de comunicación vehicular en general. El hallazgo sobre latencia de red y computación en el borde es una conclusión de infraestructura de telecomunicaciones, aplicable independientemente del tipo específico de vehículo que use esa red.